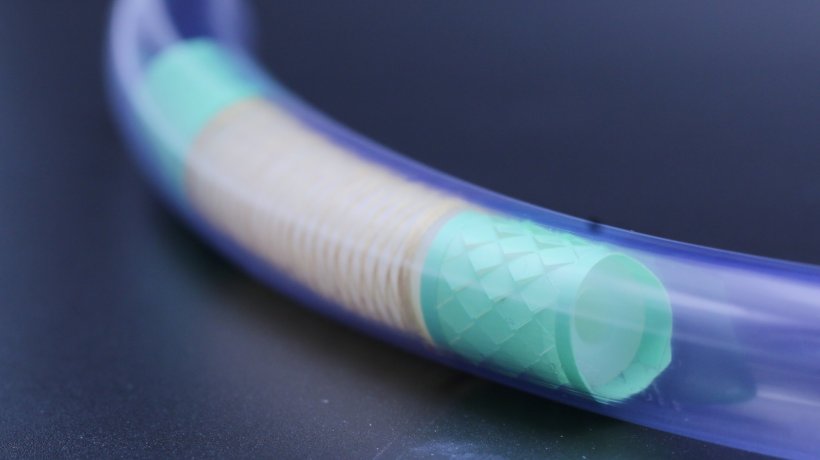
小腸の機能障害は診断と治療がしばしば難しい。長さは約20フィートを超え、直径は約1インチ、体の奥深くに位置しており、この臓器は結腸や胃といった他の消化管の部位よりもアクセスが難しい。これらの課題を克服するため、マサチューセッツ工科大学(MIT)のエンジニアは、小腸の狭い通路を容易に移動できる新しいロボット式小腸内視鏡を設計した。これにより、画像取得を行い、薬剤を投与し、小さなポリープや組織サンプルを生検のために除去することが可能になる。
研究チームは、その成果をScience Robotics誌に発表した。
取り除くべき小さなポリープを見つけた場合、このロボットは生検を実施したり、ポリープを除去したりすることを可能にします
Giovanni Traverso
新しいロボットの設計にあたって、研究者たちはヘビの運動機構と、滑りやすい表面でのグリップを助ける鱗状の皮膚から着想を得た。特殊な質感を持つコーティングが、ロボットを腸の粘膜層にしっかりと固定し、狭い管の中をそろりと進ませるのに役立つ。エンドスコープと同様に、このロボットには異常を検出し治療するためのさまざまなツールが搭載されている。
「小腸の評価は、診断か治療のいずれかを目的として行います。取り除くべき小さなポリープを見つけた場合、このロボットは生検を採取したり、除去したりすることを可能にします」とMIT機械工学教授であり、Brigham and Women’s Hospitalの消化器科医、そしてMITとハーバードのブロード研究所のアソシエイト・メンバーでもあるジョバンニ・トラベ르ソが述べる。トラベ르ソは本研究のシニア著者である。論文の主要著者は、元MITのポスドクで現在はテキサス大学西部医療センターの准教授となっているBinbin Ying、MITの大学院生Ahmad Mujtaba Jebran、そして元MITの研究科学者Sahab Babaeeである。
医師が小腸で直面する最も一般的な問題には、出血、病変、および閉塞が含まれる。現在、それらの腸の合併症を診断する唯一の方法は、ダブル・ボールエンテロスコピーと呼ばれる手技である。手技中、エンタロスコープは小腸内を前進させ、医療従事者が2つの風船を交互に膨張・収縮させることで管を推進する。この手順は遅く手間がかかるため、MITのチームは操作がより容易で、腸内をより速く移動できる代替のエンタロスコープを設計したいと考えた。「克服すべき基本的な課題は、小腸の20〜25フィートの区間を、より自動化された方法で評価できるようにすることだ」とトラベ르ソは語る。
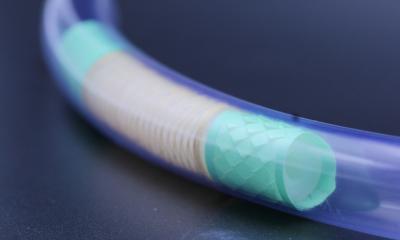
新しい筒状のロボットは、ヘビのような運動戦略を用いて狭い小腸を移動する。地上を這うとき、ヘビは体の一方の側の筋肉を最初に収縮させ、その後にもう一方を収縮させることで進路を操る。これを模倣するため、研究者たちはロボットの動きを制御する多機能アクチュエータを設計した。各アクチュエータには4つの室が含まれており、さまざまな組み合わせで膨張させることができ、筒体を任意の方向へ伸展させたり曲げたりする。これらの室に入る空気の量を調整することで、ロボットの移動方向を調整できる」とトラベ르ソは述べる。
頭部と尾部のセグメントには、拡張可能なアンカリング風船が追加で含まれており、交互に膨張と収縮を繰り返してロボットの前進を助けます。これらの頭部および尾部セグメントは、 kirigami — 折り紙の一種で、紙を切ることと折ることの両方を含む — に触発された特別な模様入りのスリーブでコーティングされています。この手法を用いて、風船の膨張で引き伸ばされるまで平らに収まるコーティングを作成し、三次元的なkirigamiの針が飛び出すようにします。蛇の鱗のように、これらの針は腸の滑りやすい内壁の中でロボットのトラクションを高めます。
これまでの研究では、Traversoの研究室はこのアプローチを用いて、より高いグリップ力を得る靴底用コーティングや、食道に一時的に留まり薬を放出する薬剤放出型ステントの作成にも応用してきました。「切り紙のスリーブを用いて表面摩擦を高めることにより、ロボットは腸の繊細な組織を過度に伸ばすことなく、局所的な組織との接触を利用した牽引力を発生させ、移動を可能にできる」とJebranは述べる。
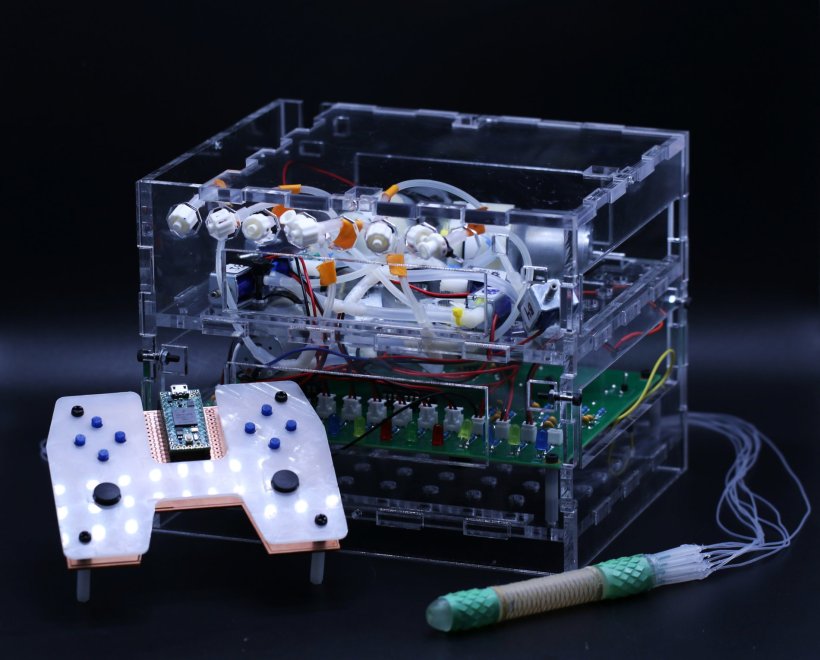
このシステムには、狭い隙間や急なコーナーをロボットが進む際にナビゲートを可能にする電子機器も含まれており、操作者が使用するコントローラーが統合されている。柔らかいロボットは外部コントローラーへケーブルで接続されており、口または直腸から体内へ挿入できるよう設計されている。
ロボットには、撮影用のカメラ、薬剤投与用のスプレー、組織の生検を取るかポリープを除去するクリップなどのツールが搭載されている。
動物実験では、腸内を約2メートル弱進むことができることを示した。薬剤スプレー、組織クリップ、カメラの実証も成功した。現在、ナビゲーションシステムの改善と、このアプローチを小腸の追加用途へ適用する検証を進めている。「今後もこの技術を前進させ、小腸のより自動化された評価を実現するシステムの開発につなげていきたい」とTraversoは語る。
出典:マサチューセッツ工科大学